快门线遥控拍摄,根据测光模式微调补偿参数指南
快门线在长曝光场景中的稳定性优势 在风光摄影或微距摄影中,按下相机快门瞬间产生的机械震动往往会导致画面模糊,尤其是在使用长焦镜头或低快门速度时,这种由机身震动引发的画质损失尤为明显。无线快门线通过射频或红外信号触发相机,完全隔离了手指与机身的物理接触,从根本上消除了因按压力度不均或手抖造成的二次曝
快门线在长曝光场景中的稳定性优势 在风光摄影或微距摄影中,按下相机快门瞬间产生的机械震动往往会导致画面模糊,尤其是在使用长焦镜头或低快门速度时,这种由机身震动引发的画质损失尤为明显。无线快门线通过射频或红外信号触发相机,完全隔离了手指与机身的物理接触,从根本上消除了因按压力度不均或手抖造成的二次曝
理解ISO基础与传感器响应机制 在无反光镜相机系统中,ISO数值直接决定了图像传感器对光线的放大倍数。与传统的单反相机相比,无反机型通过电子取景器实时呈现曝光效果,使得摄影师能够更直观地预判高ISO环境下的噪点表现。当光线条件发生变化时,调整ISO是维持正确曝光的核心手段之一,它影响着画面的亮度、
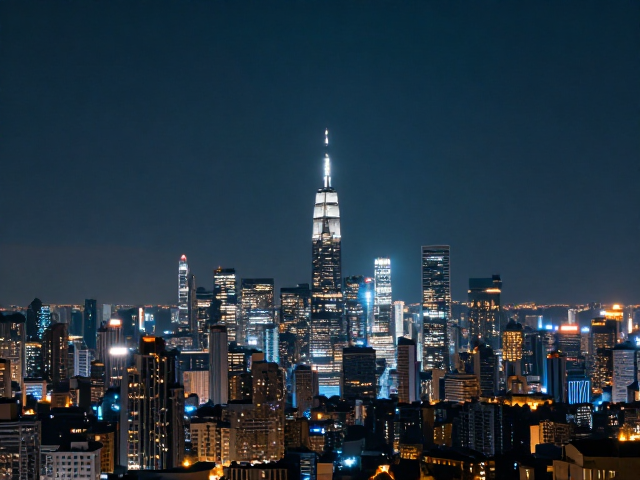
理解曝光三角与直方图的基础逻辑 城市夜景摄影的核心难点在于光比极大,路灯的炽亮与建筑阴影的深邃形成强烈反差,单纯依赖自动曝光往往导致天空死白或暗部噪点丛生。掌握光圈、快门和ISO这三要素的平衡是基础,但在夜景中,快门速度往往需要拉长以捕捉车流光轨或霓虹灯的流动感,此时ISO需尽可能压低以保证画质纯
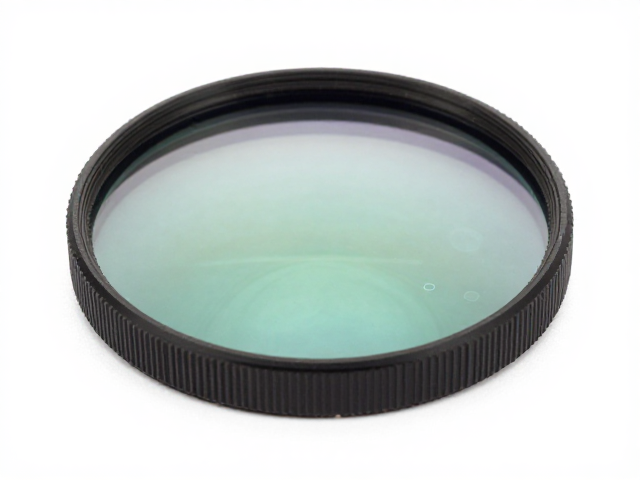
偏振镜CPL的核心原理与物理特性 偏振镜(Circular Polarizer,简称CPL)是一枚由两片光学玻璃组成的复合镜片,内部包含固定层和可旋转层。其核心作用并非像滤镜那样改变色彩基调,而是通过物理旋转改变光线的振动方向。当环境中的非偏振光(如天空漫反射光、水面或玻璃表面的反射光)穿过镜头前
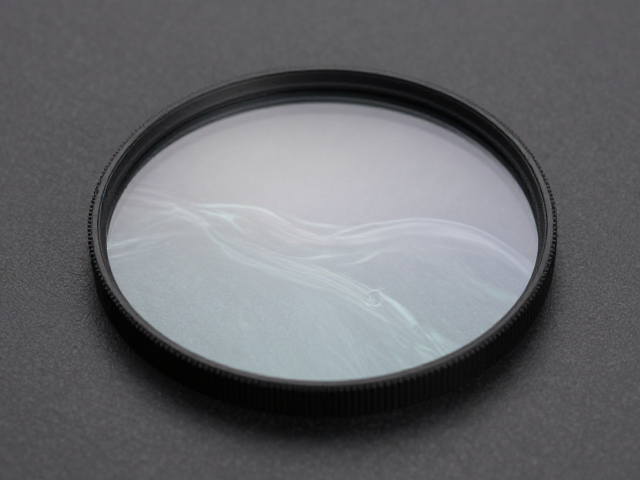
ND减光镜的核心作用与曝光基础 ND减光镜,即中性密度镜,其核心功能像给镜头戴上一副“墨镜”,通过均匀减少进入镜头的光线强度,从而允许摄影师在明亮环境下使用更慢的快门速度或更大的光圈。在风光摄影中,这一工具常用于长曝光拍摄,旨在将原本瞬间的动态元素转化为具有流动感的静态画面,其中最典型的应用场景便
理解点测光的核心逻辑与适用场景 点测光是一种极其精准但需要谨慎使用的测光模式,它将相机测光范围缩小至画面中心极小的区域,通常占画面面积的1%到5%。这种模式不会像评价测光或矩阵测光那样综合整张照片的光线分布,而是只“看”摄影师选定的那个小点。在逆光人像、舞台摄影或需要主体与背景亮度反差极大的场景中
补偿参数怎么调?色彩分级与遮光罩搭配指南,拍出电影感大片 在摄影创作中,补偿参数往往被初学者视为次要设置,但实际上它是决定画面质感的核心变量。曝光补偿通过改变相机测光系统判定的基准亮度,直接影响了画面的明暗基调。当场景中存在大面积白色或高光区域时,相机倾向于压低曝光导致画面发灰,此时需要正向增加补
B门模式的核心逻辑与适用场景 B门(Bulb)是相机快门的一种特殊控制模式,其核心机制在于快门没有固定的闭合时间。当按下快门按钮时,快门叶片开始打开;只要手指不松开或快门线保持触发状态,快门将一直维持开启,直到手指松开或再次触发信号,快门才会闭合。这种模式彻底打破了常规快门速度上限,让摄影师能够精
降噪算法的核心逻辑与传感器特性解析 现代图像传感器在追求高像素密度的同时,往往面临着光子捕获效率与电子噪声平衡的物理困境。高感光度环境下,读出噪声和暗电流噪声会显著破坏画面的纯净度,因此理解噪声的生成机制是后续参数调整的基础。不同架构的传感器,如背照式(BSI)或堆栈式(STS),在低照度下的表现
B门与曝光补偿的协同逻辑 夜景摄影中,B门(Bulb)并非简单的“长按快门”,而是将曝光控制权完全交还给摄影师的底层工具。在光线复杂或需要极长曝光的场景下,自动模式往往因为测光系统对亮斑的误判而导致画面过曝或欠曝。通过手动设定光圈、ISO和快门速度,再利用B门进行不定时长的曝光,摄影师能够精确控制
堆栈降噪中的补偿参数设定逻辑 在数字图像处理的堆栈降噪流程中,补偿参数通常表现为对偏移量(Offset)或增益(Gain)的精细调节,其核心目的在于消除多帧叠加过程中因传感器读出噪声或暗电流差异引入的基准偏差。若未进行准确的补偿,即使后续执行严格的对齐与平均操作,最终图像仍可能出现亮度不均或色彩断
曝光调节保留暗部细节 手机传感器动态范围有限,直接拍摄高反差场景时,暗部往往因为进光量不足而丢失纹理,变成死黑一片。提升曝光虽然能让暗部变亮,但极易导致高光部分过曝,失去层次。正确的操作是在对焦主体后,滑动曝光滑块适当降低曝光补偿,锁定高光细节,随后通过后期或手机自带的编辑功能,单独提升“阴影”或